In Kapitel 4 trug eine Feder ihre ganze Antwort in einer Zahl: der Federsteifigkeit\(k\) aus \(F = k\,s\). Eine Feder ist aber ein Bauteil, kein Material — sie weiß nichts davon, wie dick oder wie lang sie ist. Dieses Kapitel löst die Steifigkeit vom Bauteil und gibt sie dem Material zurück. Aus \(F = k\,s\) wird das Materialgesetz \(\sigma = E\,\varepsilon\) — das Hookesche Gesetz: Spannung gleich E-Modul mal Dehnung. Am selben Schnitt der Ferse treten dann vier Materialien gegeneinander an — der steife Knochen, die zähe Sehne, das nachgiebige Einlagenmaterial, das weiche Fettpolster —, und ihre Kennwerte streuen über mehr Zehnerpotenzen, als man sie von einem einzelnen technischen Werkstoff kennt.
Lernziele
Nach diesem Kapitel kannst du
Dehnung als relative Längenänderung (dimensionslos) und Spannung als Kraft je Fläche (in Pascal) unterscheiden,
das Hookesche Gesetz \(\sigma = E\,\varepsilon\) anwenden und den E-Modul als Steigung der Spannungs-Dehnungs-Geraden deuten,
die vier Materialien der Szene nach Steifigkeit ordnen — kortikaler Knochen (17 GPa), Sehnen- und Fasziengewebe (350 MPa), Einlagenmaterialien (0,5–10 MPa) und Fettpolster (rund 1 MPa),
erklären, warum biologisches Gewebe streut und was die Querdehnzahl \(\nu\) bedeutet,
das Hookesche Gesetz für eine Fläche als Tabelle lesen, die drei Dehnungen und drei Spannungen eines Würfelchens verknüpft.
6.1 Der Daumen-Versuch: derselbe Druck, ganz verschiedene Antwort
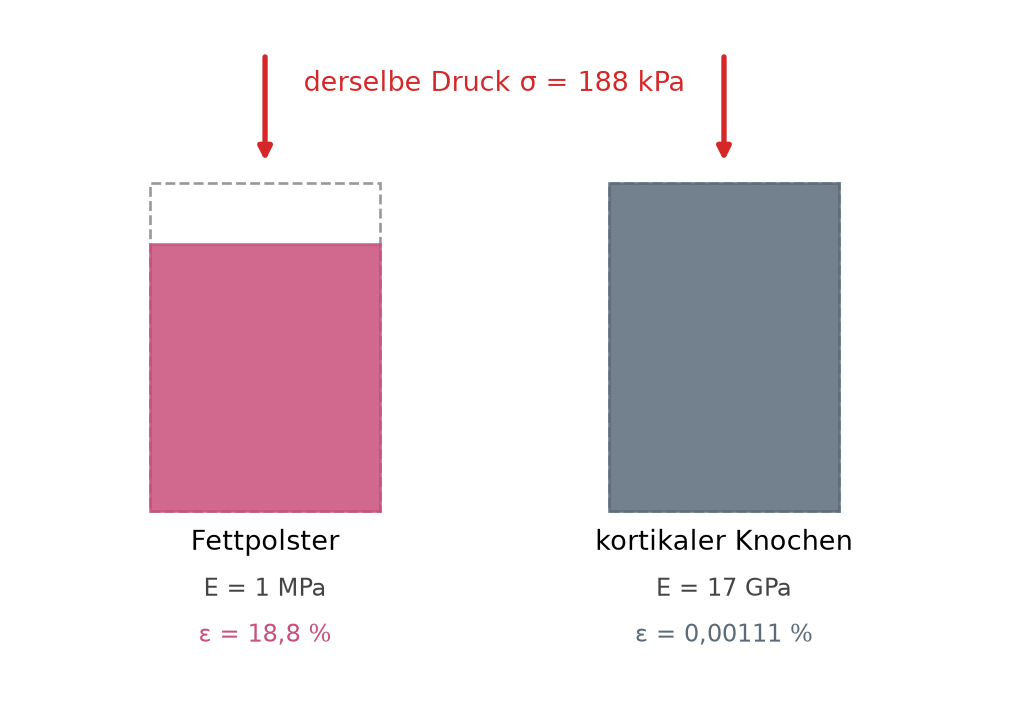
Drück mit dem Daumen erst auf die Fingerkuppe daneben, dann auf den Schienbeinknochen davor — so gut du kannst mit gleichem Druck, also mit gleicher Kraft auf gleich viel Haut. Die Fingerkuppe gibt weich nach, der Knochen bewegt sich nicht wahrnehmbar. Derselbe Druck, ganz verschiedene Antwort. Der Unterschied heißt E-Modul, und zwischen Knochen und Fettpolster liegt er beim rund Zehntausendfachen (17 GPa gegenüber etwa 1 MPa, Zahlenanhang).
Bevor das erste Bild entsteht, richten wir das Rechenwerk dieses Kapitels ein. Es holt die beiden Belastungszahlen dieses Kapitels — das Körpergewicht der Läuferin und den Fersendruck beim ruhigen Stehen — aus dem Zahlenanhang (Anhang A) und hält die Anzeigehilfen bereit, die alle Bilder und Tabellen benutzen: deutsche Kommas, die passende Einheitenstufe für einen E-Modul, das Achsenformat. Fachinhalt steht darin keiner; den trägt der Fließtext. Die Zelle ist eingeklappt — wer wissen will, woher ein Name kommt, klappt sie auf.
Das Rechenwerk dieses Kapitels — zum Nachlesen aufklappen
# --- Kanonwerte und Anzeigehilfen für alle Bilder und Tabellen ----------import sysfrom matplotlib.ticker import FuncFormattersys.path.insert(0, "programme/gemeinsam")import kanonKG_N = kanon.wert_von("KOERPERGEWICHT") # 736 N, Körpergewicht (Kanon)P_STEHEN_PA = kanon.wert_von("P_STEHEN") # 139 kPa, Fersendruck Stehen (Kanon)def komma(x, stellen=2): s =f"{x:.{stellen}f}".rstrip("0").rstrip(".")return s.replace("-", "−").replace(".", ",")def komma_sig(x, n=3):if x ==0:return"0" s =f"{x:.{n}g}"if"e"in s or"E"in s: s =f"{x:.10f}".rstrip("0").rstrip(".")return s.replace("-", "−").replace(".", ",")def modul_text(e_mpa):if e_mpa >=1000:return komma_sig(e_mpa /1000, 3) +" GPa"if e_mpa >=1:return komma_sig(e_mpa, 3) +" MPa"return komma_sig(e_mpa *1000, 3) +" kPa"def de_achse(ax):def deutsch(wert, _stelle):return komma_sig(wert, 3) f = FuncFormatter(deutsch) ax.xaxis.set_major_formatter(f) ax.yaxis.set_major_formatter(f)
Die Materialzahlen dieses Kapitels stammen ebenfalls aus einer einzigen Stelle: der folgenden Materialliste und den drei Formeln des Hookeschen Gesetzes. Der Kasten ist reines Python, das man überspringen darf; was darin steht, sagt der Text gleich darunter in Worten. Die Liste enthält die vier Materialien der Szene mit ihren Kennwerten aus dem Zahlenanhang, die drei Funktionen sind \(\sigma = E\,\varepsilon\) und seine beiden Umstellungen \(\varepsilon = \sigma/E\) und \(\sigma = F/A\).
Die vier Materialien der Szene mit E und ν aus dem Zahlenanhang
Was in der Liste steht. Vier Materialien mit ihren Kennwerten aus dem Zahlenanhang: kortikaler Knochen 17 GPa (Querdehnzahl \(\nu = 0{,}30\)), Sehnen- und Fasziengewebe 350 MPa (\(0{,}40\)), Einlagenmaterial (EVA) 5 MPa (\(0{,}40\)), Fettpolster 1 MPa (\(0{,}45\)). Jedes hat später seinen Platz: Der Knochen ist das Gebiet, über das gerechnet wird; das Sehnengewebe beschreibt die weiche Ansatzzone, an der die Faszie zieht; Einlage und Fettpolster liegen als nachgiebige Schicht unter der Ferse und werden dort zur Bettung (Kapitel 12). Mehr als diese vier Zahlenpaare braucht das lineare Materialgesetz nicht. Abbildung 6.1 setzt das erste davon ins Bild — mit dem linearen Ersatzmodell\(\varepsilon = \sigma/E\), das für das Fett den Sekantenwert benutzt (die echte, nichtlineare Antwort des Fetts ist größer; dazu am Kapitelende). Für die Anschauung nimmt das Bild den Spitzendruck beim Laufen, 188 kPa; die Probe weiter unten rechnet dagegen mit dem ruhigen Stehen, weil dort Kraft und Druck zum selben Belastungszustand gehören.
Welcher Knochen im Modell steckt. Ein Wort zu den 17 GPa. Das ist der Wert der dichten Knochenrinde, der Kortikalis, und er dient hier als oberer Anker. Das Innere des Fersenbeins ist Spongiosa, ein Schwammwerk aus feinen Bälkchen, und das ist je nach Dichte deutlich weicher: nach dem Morgan-Gesetz, dem der Kasten am Kapitelende gilt, zwischen rund 0,6 und 7 GPa. Dieses Buch rechnet die Ferse trotzdem über weite Strecken als einen einzigen, homogen gedachten Knochen mit genau diesen beiden Zahlen, 17 GPa und \(\nu = 0{,}30\) — von den ersten Dreiecken in Kapitel 10 bis zu den Spannungsfeldern in Kapitel 15. Das vereinfacht zweierlei: Es lässt die Schichtung aus harter Rinde und weichem Kern weg, und es macht das Modell steifer, als die Ferse ist, sodass die gerechneten Verschiebungen zu klein ausfallen. Wo im Knochen viel und wo wenig Spannung sitzt, hängt dagegen vor allem an der Form und an den angreifenden Kräften, und das bleibt lesbar. Erst Kapitel 17 rechnet mit einem Dichtefeld und einem E-Modul, der von Ort zu Ort verschieden ist. Welches Modell in welchem Kapitel steckt, stellt Kapitel 13 nebeneinander.
Und die Einlage? Für Einlagen nennt der Zahlenanhang drei Materialien: Silikongel rund 0,5 MPa (\(\nu = 0{,}49\)), EVA rund 5 MPa (\(0{,}40\)) und Kork rund 10 MPa (\(\nu \approx 0\)). Sie stehen hier, weil eine Einlage mechanisch nichts anderes ist als ein weiteres Material unter der Ferse — und sie stehen hier auch deshalb, weil dieses Buch die Frage, was eine Einlage wirklich ändert, stellt und offen lässt. Ein Materialwert allein beantwortet sie nicht: Wie ein Polster wirkt, hängt davon ab, wie sich der Fuß beim Aufsetzen an es anschmiegt, und genau diese Berührung rechnet keines der Modelle dieses Buches aus; sie geben die Lasten vor. Die drei Zahlen reichen für eine Bettung (Kapitel 12), nicht für ein Urteil über eine bestimmte Einlage an einem bestimmten Fuß.
Abbildung 6.1: Der Daumen-Versuch, lineares Ersatzmodell ε = σ/E: derselbe Druck (188 kPa, Spitzendruck unter der Ferse beim Laufen) auf zwei Materialsäulen gleicher Ausgangshöhe. Links das Fettpolster (Sekantenwert E ≈ 1 MPa), rechts der kortikale Knochen (E = 17 GPa). Blass gestrichelt die Ausgangshöhe, farbig die gestauchte Form. Im linearen Ersatz gibt das Fett um rund 19 % nach, der Knochen um gut vier Zehnerpotenzen weniger — die Knochenstauchung ist im Bild nicht zu sehen, nur als Zahl.
Deutung. Beide Säulen tragen denselben Druck, doch im linearen Ersatz staucht sich das Fett um fast ein Fünftel, während der Knochen sich um etwa ein Zehntausendstel davon bewegt — im Bild ein unveränderter Block. Genau diese Spanne ist das Thema des Kapitels. Um sie zu messen, brauchen wir zwei Größen sauber getrennt: wie weit sich etwas verformt (Dehnung) und wie stark es dabei belastet ist (Spannung).
6.2 Dehnung: wie weit sich etwas verformt
Zieht man ein Gummiband von 10 cm auf 11 cm, ist die Längenänderung \(\Delta L = 1\,\text{cm}\). Zieht man einen 1 m langen Stab um denselben Zentimeter, ist das etwas ganz anderes — im ersten Fall zehn Prozent, im zweiten ein Prozent. (Die Zahlen sind hier nur zur Anschauung; sie behaupten kein bestimmtes Material.) Was zählt, ist die relative Längenänderung, die Dehnung:
\[
\varepsilon \;=\; \frac{\Delta L}{L_0}.
\]
Sie ist ein Verhältnis zweier Längen und damit dimensionslos — eine reine Zahl, oft in Prozent angegeben. \(\varepsilon = 0{,}02\) heißt: zwei Prozent länger (oder, unter Druck, kürzer) als vorher.
6.3 Spannung: wie stark das Material belastet ist
Eine Kraft allein sagt noch nicht, wie sehr ein Material beansprucht ist. Zehn Newton an einem dünnen Faden zerreißen ihn; dieselben zehn Newton an einem dicken Seil spürt man kaum (auch dies nur zur Anschauung). Es kommt auf die Kraft je Querschnittsfläche an. Das ist die Spannung:
Ein Vorzeichen gehört zur Spannung dazu, und wir legen es hier ein für alle Mal fest: Zug zählt positiv, Druck negativ. Eine Säule, die auseinandergezogen wird, trägt \(\sigma > 0\); die Ferse unter dem Körpergewicht wird gedrückt, dort ist \(\sigma < 0\). Solange nur ein Material für sich dasteht, rechnen wir mit Beträgen und sagen in Worten dazu, ob gezogen oder gedrückt wird. Sobald Kapitel 15 Zug und Druck im Fersenbein voneinander trennt, entscheidet genau dieses Vorzeichen darüber, welche Farbe eine Stelle bekommt.
Ein Pascal ist ein Newton je Quadratmeter — eine winzige Einheit, deshalb rechnet die Mechanik in größeren Vorsätzen:
Einheit
Faktor
typisch im Kapitel
kPa
\(10^3\) Pa
Fersendruck 188 kPa
MPa
\(10^6\) Pa
Fett-Sekante 1 MPa, EVA 5 MPa, Sehne 350 MPa
GPa
\(10^9\) Pa
kortikaler Knochen 17 GPa
Zur Einordnung: Der Zahlenanhang nennt als Spitzendruck unter der Ferse beim Laufen rund 188 kPa; der E-Modul des Knochens, dem wir gleich begegnen, ist mit 17 GPa fast das Hunderttausendfache dieses Drucks.
Aus der Definition folgt der Anschluss an Kapitel 4. Ein Stab der Länge \(L\) und Querschnittsfläche \(A\), um \(s\) gedehnt, hat die Spannung \(\sigma = F/A\) und die Dehnung \(\varepsilon = s/L\). Setzt man beides in \(\sigma = E\,\varepsilon\) ein,
\[
\frac{F}{A} = E\,\frac{s}{L}
\quad\Longrightarrow\quad
F = \underbrace{\frac{E\,A}{L}}_{k}\; s .
\]
Die Federsteifigkeit aus Kapitel 4 ist also \(k = E\,A/L\): das Bauteil (über \(A\) und \(L\)) und das Material (über \(E\)) sauber getrennt.
Zur Probe rechnen wir das am Körpergewicht der Läuferin nach. Damit Kraft und Druck zum selben Belastungszustand gehören, nehmen wir die ruhig stehende Ferse: Tabelle 6.1 setzt \(F = 736\,\text{N}\) (Körpergewicht, Zahlenanhang) und den zugehörigen Fersendruck beim Stehen, 139 kPa, ein, bestimmt daraus die abgeleitete effektive Auflagefläche \(A = F/\sigma\) (bei angenommener gleichmäßiger Druckverteilung) — exakt gerechnet, erst zur Anzeige gerundet — und daraus die Dehnung von Knochen und Fett. Gerechnet wird mit den Formeln oben, nicht mit abgeschriebenen Zahlen.
Tabelle 6.1: Probe am ruhig stehenden Fuß: aus Körpergewicht (736 N) und Fersendruck beim Stehen (139 kPa) folgt die effektive Auflagefläche, aus derselben Spannung die Dehnung zweier Materialien.
Deutung unter der Tabelle. Das Körpergewicht auf einer handtellergroßen Auflage (rund 53 cm²) ergibt gerade den Fersendruck beim ruhigen Stehen, 139 kPa — Kraft und Druck gehören damit zum selben Belastungszustand. Der höhere Wert 188 kPa ist der gemessene Spitzendruck beim Laufen und gehört zu einem dynamischen Lastfall; ihn hier mit dem statischen Gewicht zu verrechnen hieße, zwei Belastungszustände zu vermischen. Dieselbe Spannung staucht den Knochen um knapp ein Tausendstel Prozent, das Fettpolster im linearen Sekantenersatz um knapp vierzehn Prozent. Der einzige Unterschied in der Rechnung ist die Zahl \(E\). Ein Tausendstel Prozent ist schwer vorstellbar; in Längen ausgedrückt sind es auf jeden Zentimeter Knochenhöhe rund 0,08 Mikrometer. Eine Verformung dieser Größe kann kein maßstäbliches Bild zeigen — deshalb zeichnet Kapitel 11 das verformte Netz später 400-fach überhöht und schreibt den Faktor ans Bild.
6.4 Das Hookesche Gesetz: der E-Modul als Steigung
Dehnung und Spannung hängen zusammen, und im einfachsten Fall linear: doppelte Spannung, doppelte Dehnung. Diese Proportionalität heißt Hookesches Gesetz,
\[
\sigma \;=\; E\,\varepsilon.
\]
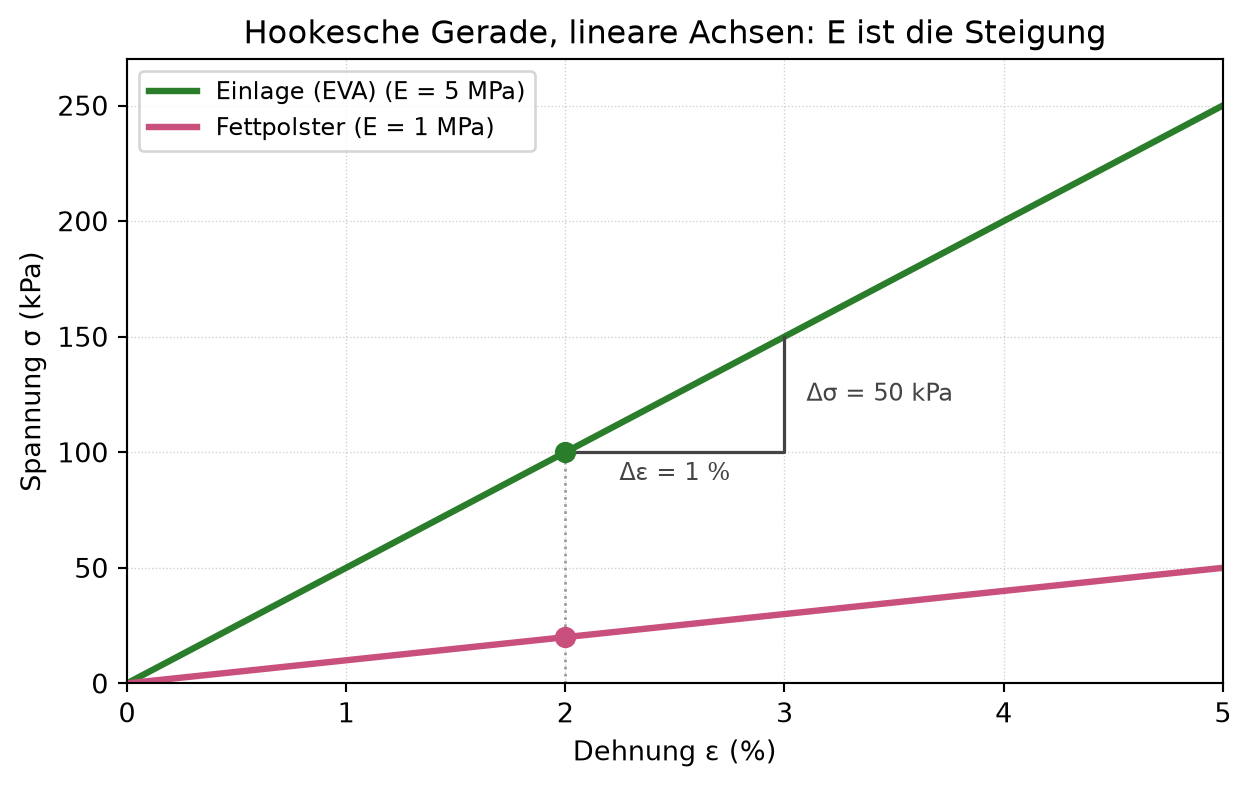
Der Proportionalitätsfaktor \(E\) ist der Elastizitätsmodul, kurz E-Modul. Er ist die Steigung der Spannungs-Dehnungs-Geraden: Ein steifes Material (großes \(E\)) braucht viel Spannung für wenig Dehnung — eine steile Gerade. Ein weiches Material (kleines \(E\)) dehnt sich schon bei geringer Spannung stark — eine flache Gerade. Abbildung 6.2 zeigt das an den beiden weichsten Materialien mit gewöhnlichen Achsen: Die Neigung der Geraden ist der E-Modul, und man kann sie mit dem Lineal abgreifen.
Abbildung 6.2: Das Hookesche Gesetz mit gewöhnlichen Achsen, für die zwei weichsten Materialien der Szene: Einlagenmaterial EVA (E = 5 MPa) und Fettpolster (Sekantenwert E = 1 MPa). Beide Geraden gehen durch den Ursprung, und ihre Neigung ist der E-Modul — eingezeichnet als Steigungsdreieck Δσ/Δε an der EVA-Geraden. Die steifere Gerade steigt fünfmal so schnell: Bei derselben Dehnung von 2 % trägt EVA 100 kPa, das Fettpolster 20 kPa.
Deutung. Das Steigungsdreieck liest den E-Modul unmittelbar ab: Ein Prozent mehr Dehnung kostet bei EVA 50 kPa mehr Spannung, und \(50\,\text{kPa}/0{,}01 = 5\,\text{MPa}\) ist genau der Tabellenwert. Beim Fettpolster ist dieselbe Rechnung 10 kPa je Prozent, also 1 MPa. Die flachere Gerade gehört zum weicheren Material — mehr steckt in \(\sigma = E\,\varepsilon\) nicht.
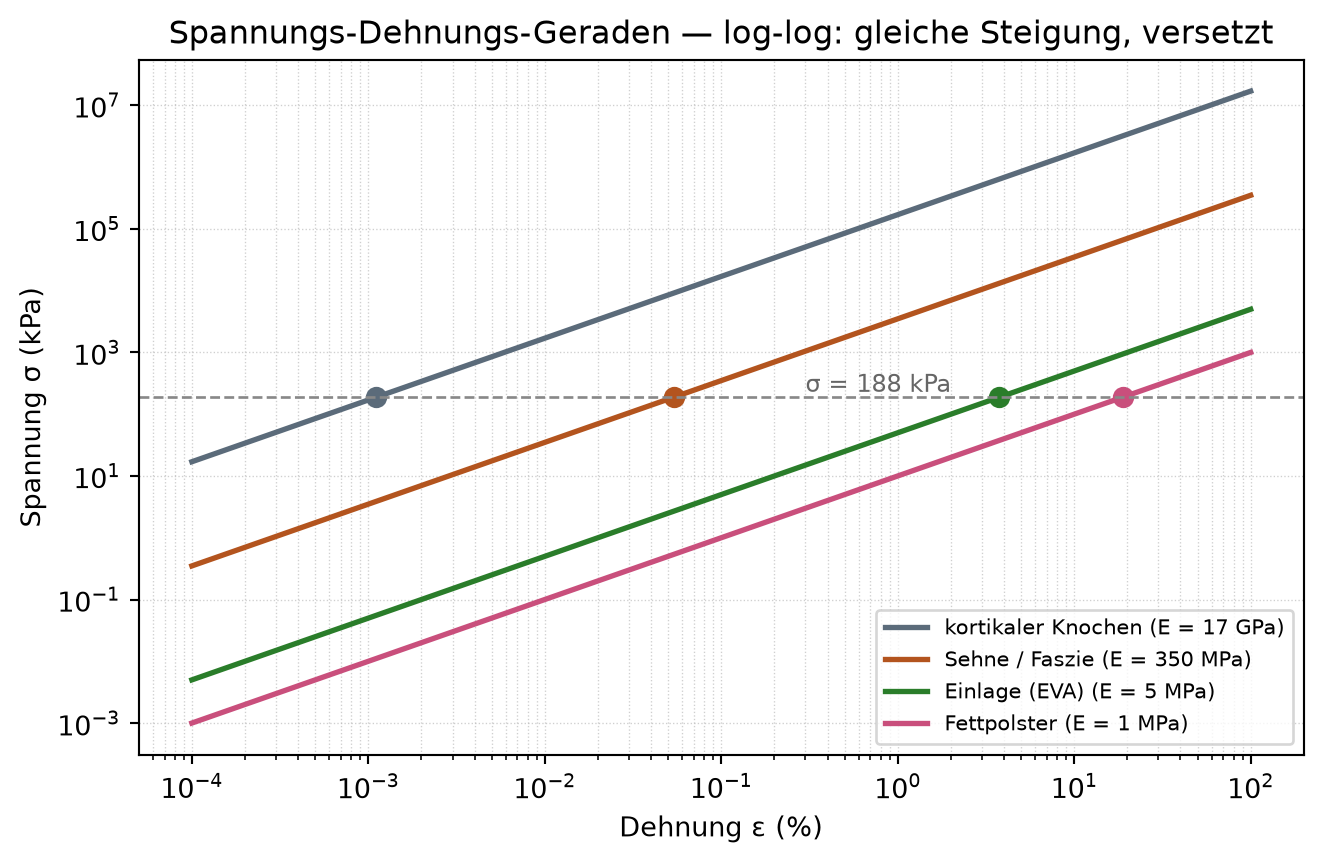
Zwei Materialien passen in ein solches Bild. Alle vier passen nicht: Die Fettgerade läge so flach auf der Achse, dass man sie nicht sähe, die Knochengerade so steil, dass sie die Achse wäre. Der Ausweg ist, beide Achsen logarithmisch zu teilen. Dann werden aus den vier Geraden vier parallele Linien, und der E-Modul ist nicht mehr die Neigung, sondern der Abstand zwischen ihnen. Abbildung 6.3 zeigt deshalb weniger, wie steil ein einzelnes Material ist, und mehr, wie weit die vier auseinanderliegen.
Abbildung 6.3: Dieselben Hooke-Geraden, jetzt für alle vier Materialien und doppelt logarithmisch. Zur Lesart: Im Log-Log-Bild haben alle Hooke-Geraden dieselbe Steigung (eins) — der E-Modul zeigt sich hier nicht als Neigung, sondern als senkrechter Abstand der Geraden (bei fester Dehnung ist die Höhe die Spannung σ = E·ε, nicht E). Als Neigung ist er in Abbildung 6.2 zu sehen. Der waagerechte Strich ist der Spitzendruck 188 kPa unter der Ferse; die Marker zeigen die Dehnung, die jedes Material bei diesem Druck annimmt.
Deutung. Im doppelt logarithmischen Bild laufen alle vier Geraden parallel — jede Verzehnfachung der Dehnung verzehnfacht die Spannung, das ist die Steigung eins, für jedes Material gleich. Der E-Modul steckt im senkrechten Abstand: Bei fester Dehnung liegt die steifere Gerade genau um den Faktor der E-Moduln höher. Als Steigung sieht man ihn nur im Bild davor, mit gewöhnlichen Achsen. Beide Bilder zeigen dasselbe Gesetz und beantworten verschiedene Fragen: das eine „wie steil ist dieses Material?“, das andere „wie weit liegen die vier auseinander?“. Bei dem einen festen Druck 188 kPa (gestrichelt) sitzen die vier Marker weit über die Dehnungsachse verteilt.
6.5 Vier Materialien unter derselben Spannung
Setzt man alle vier derselben Spannung aus, wird die Staffelung zur Bewegung. Bevor du die Animation startest, lege dich fest.
WichtigVorhersage-Punkt
Bevor du abspielst: Dieselbe Spannung presst nacheinander auf Knochen, Sehne, Einlage und Fett. Welches Material dehnt sich am meisten, und um wie viele Größenordnungen unterscheiden sich die Dehnungen? Schätze, bevor die Balken laufen.
Der Materialumschalter macht dasselbe von Hand: ein Klick je Material, dieselbe Spannung, der abgelesene Dehnungswert daneben.
WichtigVorhersage-Punkt
Bevor du umschaltest: Der Regler legt dieselbe Spannung an jedes der vier Materialien. Bei gleicher Spannung — welches dehnt sich am stärksten, und passt die Reihenfolge zu deiner Erwartung aus dem Daumen-Versuch?
Deutung. Die Reihenfolge ist die des Daumen-Versuchs, nur vollständig: Knochen ganz steif, dann Sehne, dann Einlage, dann Fett. Zwischen dem steifsten und dem weichsten Material liegen gut vier Zehnerpotenzen — dieselbe Spannung, aber Dehnungen von einem Tausendstel Prozent bis fast zwanzig Prozent. So breit gefächert kennt man es von einem einzelnen technischen Werkstoff nicht; hier stehen vier verschiedene Materialien nebeneinander, drei davon biologisch, in ganz verschiedener Dichte und Faserung.
6.6 Querdehnung: was zur Seite ausweicht
Drückt man ein Stück Gummi zusammen, wird es nicht nur kürzer, sondern auch breiter — das Material weicht zur Seite aus. Wie stark, sagt die Querdehnzahl\(\nu\) (auch Poissonzahl): das Verhältnis von seitlicher Ausdehnung zu axialer Stauchung. Für Knochen ist \(\nu \approx 0{,}30\), für das Fettpolster \(\approx 0{,}45\), für Silikon(gel) fast \(0{,}5\) (Zahlenanhang). Vorzeichen: Wir zählen die axiale Stauchung positiv; die Seiten weichen dann um \(\nu\)-mal so viel nach außen.
Zwei kurze Formeln fassen das. Die seitliche Ausdehnung ist \(\nu\cdot\varepsilon\); die Volumenabnahme erster Ordnung ist \(\varepsilon\,(1 - 2\nu)\) — die Probe wird um \(\varepsilon\) kürzer und in beiden Querrichtungen um \(\nu\varepsilon\) breiter, und bei \(\nu = 0{,}5\) heben sich beide gerade auf. Der folgende Kasten schreibt genau diese zwei Formeln auf:
Querdehnung und Volumenänderung aus der Querdehnzahl
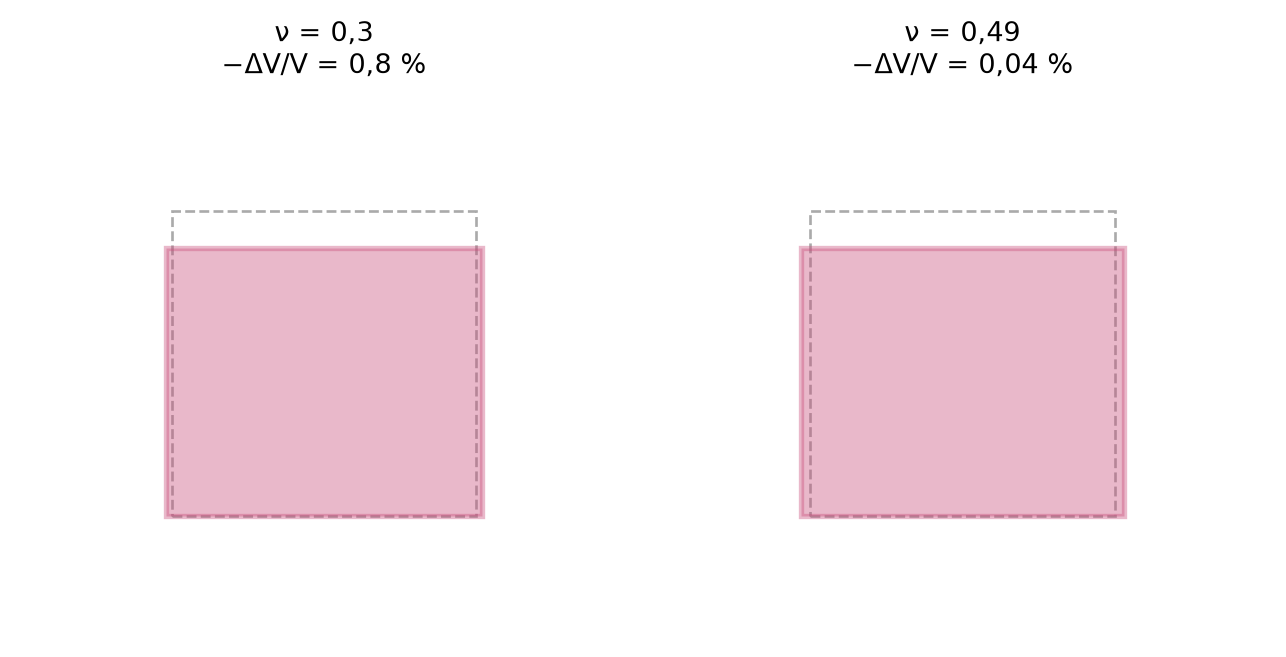
Deutung.querdehnung liefert, wie weit die Seiten ausweichen, volumenabnahme, wie viel Rauminhalt dabei verloren geht. Bei \(\nu = 0{,}30\) (Knochen) und einer Stauchung von 2 % weicht die Seite um \(0{,}6\,\%\) aus, das Volumen nimmt um \(0{,}8\,\%\) ab; bei \(\nu = 0{,}49\) (Silikongel) weicht die Seite fast um die vollen 2 % aus, und die Volumenabnahme geht gegen null. Genau das prüft der Regler.
WichtigVorhersage-Punkt
Bevor du schiebst: Der Regler stellt \(\nu\) zwischen 0 und 0,49 und zeigt, wie sich ein gestauchtes Würfelchen verformt. Nimmt das Volumen bei \(\nu\) nahe 0,5 noch ab, und wohin geht das Material, das von oben verdrängt wird? Lege dich fest.
Abbildung 6.4: Querdehnung: ein Würfelchen um kleine ε = 2 % gestaucht (klein gehalten, damit die Linearisierung erster Ordnung gilt), für ν = 0,30 (Knochen, links) und ν = 0,49 (Silikongel, rechts). Gestrichelt die Ausgangsform, farbig die gedrückte; die Verformung ist optisch überhöht. Gezeigt sind Höhe und eine Querrichtung — die dritte Richtung (Dicke, aus der Schnittebene heraus) weicht ebenso aus und geht in die Volumenabnahme −ΔV/V = ε·(1 − 2ν) ein. Bei ν = 0,30 nimmt das Volumen deutlich ab, bei ν = 0,49 kaum noch.
Deutung. Je näher \(\nu\) an 0,5 rückt, desto mehr weicht das Material zur Seite aus und desto weniger nimmt sein Volumen ab — bei \(\nu = 0{,}5\) im linearisierten Modell gar nicht mehr, das Material ist dann inkompressibel. Zur Vorhersagefrage: Nahe 0,5 wird nicht jeder Versuch steifer. Frei zusammengedrückt bleibt die Steifigkeit die des E-Moduls; steif wird erst die behinderte Verformung — presst man ein fast inkompressibles Material in einen Hohlraum, wo es seitlich nicht ausweichen kann, wehrt es sich stark gegen die Volumenänderung. Genau das nutzt später die elastische Bettung (Kapitel 12). Für das lineare Modell reichen damit zwei Zahlen je Material: der E-Modul \(E\) und die Querdehnzahl \(\nu\) — genau die zwei Kennwerte, die ein isotropes Material vollständig beschreiben.
6.7 Zwei Richtungen: das Hookesche Gesetz als Tabelle
Bisher hatte jede Probe genau eine Richtung: eine Säule, eine Spannung, eine Dehnung. Die Querdehnzahl hat diese Ordnung schon aufgebrochen — wer in einer Richtung drückt, bekommt in der Querrichtung eine Antwort. Ein Schnitt durch die Ferse hat aber gar keine ausgezeichnete Richtung: Dort wird an derselben Stelle längs gezogen, quer gedrückt und schräg geschoben. Dieser Abschnitt schreibt das Hookesche Gesetz deshalb für eine Fläche auf. Er ist die Grundlage, auf der Kapitel 8 das Gleichgewicht in jedem Punkt formuliert und Kapitel 10 aus Material und Geometrie die Steifigkeit eines Dreiecks baut.
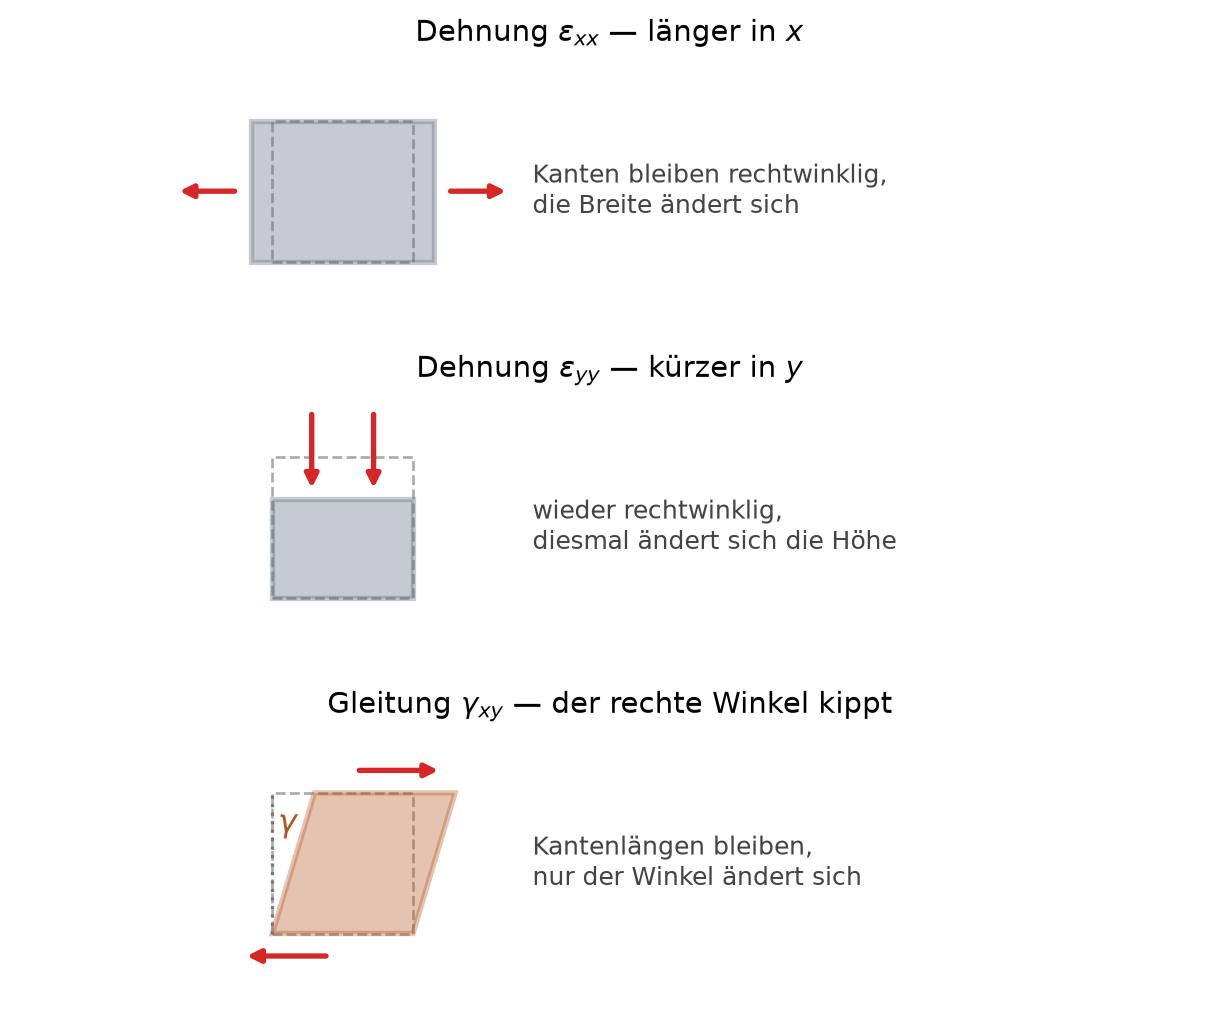
Drei Arten, ein Würfelchen zu verformen. Denk dir aus dem Schnitt ein winziges Quadrat herausgeschnitten, mit Kanten längs \(x\) (nach vorn) und \(y\) (nach oben). Verformen kann es sich auf genau drei Arten: Es wird in \(x\) länger oder kürzer, es wird in \(y\) länger oder kürzer, und seine rechten Winkel kippen — aus dem Quadrat wird eine Raute. Die ersten beiden sind die Dehnungen \(\varepsilon_{xx}\) und \(\varepsilon_{yy}\), dieselbe Größe \(\Delta L/L_0\) wie oben, nur je Richtung gezählt. Die dritte heißt Schub: Die Gleitung \(\gamma_{xy}\) ist der Winkel, um den der ursprünglich rechte Winkel kippt, im Bogenmaß gemessen und damit ebenso dimensionslos wie die beiden anderen. Abbildung 6.5 zeigt die drei untereinander.
Abbildung 6.5: Die drei Verformungen eines winzigen Quadrats aus dem Sagittalschnitt (x nach vorn, y nach oben), untereinander. Oben die Dehnung ε_xx: das Quadrat wird in x länger. In der Mitte die Dehnung ε_yy: es wird in y kürzer. Unten die Gleitung γ_xy: die Kanten bleiben gleich lang, aber der rechte Winkel kippt um den Winkel γ, aus dem Quadrat wird eine Raute. Gestrichelt jeweils die Ausgangsform, farbig die verformte; alle drei Verformungen sind optisch stark überhöht — im Knochen liegen sie bei einem Zehntausendstel. Mehr als diese drei Arten gibt es in der Ebene nicht.
Drei Spannungen dazu. Zu jeder dieser Verformungen gehört eine Spannung. In \(x\)-Richtung zieht oder drückt die Normalspannung \(\sigma_{xx}\), in \(y\)-Richtung \(\sigma_{yy}\) — beide mit dem Vorzeichen von oben, Zug positiv. Zum Kippen gehört die Schubspannung\(\tau_{xy}\): die Kraft je Fläche, die längs einer Schnittfläche schiebt, statt senkrecht auf sie zu drücken. Drei Dehnungen, drei Spannungen — und das Hookesche Gesetz ist die Vorschrift, die die einen in die anderen übersetzt.
Die Vorschrift ist eine Tabelle. Aus \(\sigma = E\,\varepsilon\) wird ein Zahlenschema mit drei Zeilen und drei Spalten, wie es Kapitel 4 für die Federkette eingeführt hat:
Drei Dinge stehen darin. Erstens koppelt \(\nu\) die zwei Richtungen: In der ersten Zeile hängt \(\sigma_{xx}\) nicht nur an \(\varepsilon_{xx}\), sondern über \(\nu\) auch an \(\varepsilon_{yy}\) — das ist die Querdehnung von eben, nur andersherum aufgeschrieben. Zweitens steht die dritte Zeile für sich allein: Schub erzeugt Schub und sonst nichts. Das gilt nur, weil wir ein isotropes Material annehmen, das in allen Richtungen gleich ist; ein Trabekelwerk mit Vorzugsrichtung hätte dort Einträge stehen. Der Vorfaktor der dritten Zeile lässt sich zu \(E/\bigl(2(1+\nu)\bigr)\) zusammenfassen — diese Größe heißt Schubmodul \(G\) und ist keine dritte Materialzahl, sondern folgt aus \(E\) und \(\nu\). Drittens ist der gemeinsame Vorfaktor \(E/(1-\nu^{2})\)größer als \(E\); woher das kommt, zeigt gleich die Probe.
Die Tabelle gilt unter einer Annahme über die dritte Richtung, die aus der Zeichenebene herauszeigt: Die Scheibe ist dünn und darf in die Tiefe frei atmen, quer zur Ebene wird also nichts festgehalten. Diese Annahme heißt ebener Spannungszustand. Kapitel 10 rechnet die Ferse genau so — als Sagittalschnitt mit einer festen Ersatzdicke.
Als Lehrcode ist die Tabelle drei Zeilen lang. Die erste Funktion baut \(C\) aus den zwei Materialzahlen, die zweite multipliziert sie mit einem Dehnungstripel — Zeile für Zeile, Eintrag mal Dehnung, aufsummiert:
Die 3×3-Materialtabelle des ebenen Spannungszustands
def materialtabelle(e_modul, querdehnzahl):# Die Tabelle C: verknuepft [eps_xx, eps_yy, gamma_xy] mit# [sigma_xx, sigma_yy, tau_xy]. C traegt die Einheit von e_modul.ifnot e_modul >0:raiseValueError(f"E-Modul muss positiv sein: {e_modul}")ifnot0.0<= querdehnzahl <0.5:raiseValueError(f"Querdehnzahl muss in [0; 0,5) liegen: {querdehnzahl}") faktor = e_modul / (1.0- querdehnzahl * querdehnzahl) schub = (1.0- querdehnzahl) /2.0return [[faktor, faktor * querdehnzahl, 0.0], [faktor * querdehnzahl, faktor, 0.0], [0.0, 0.0, faktor * schub]]def spannungen_eben(e_modul, querdehnzahl, dehnungen):# Die drei Spannungen zu den drei Dehnungen: Zeile mal Dehnungstripel. tabelle = materialtabelle(e_modul, querdehnzahl) spannungen = []for zeile in tabelle: summe =0.0for spalte inrange(3): summe = summe + zeile[spalte] * dehnungen[spalte] spannungen.append(summe)return spannungen
Deutung.materialtabelle ist die Tabelle \(C\) aus der Formel oben, spannungen_eben das Ausrechnen der drei Summen. Mehr Rechnung steckt im Materialgesetz der Ebene nicht — die ganze Physik sitzt in den neun Einträgen, und die stehen fest, sobald \(E\) und \(\nu\) feststehen.
Drei Proben zeigen, was die Tabelle tut. Alle drei rechnen mit dem Knochen (\(E\) = 17 GPa, \(\nu = 0{,}30\)) und mit einer winzigen Dehnung von \(10^{-4}\), also einem Hundertstel Prozent. Im ersten Fall wird längs gezogen und die Querrichtung festgehalten, im zweiten darf sie frei einschnüren, im dritten wird nur geschoben.
Tabelle 6.2: Drei Proben an der Materialtabelle des Knochens (E = 17 GPa, ν = 0,30). Oben die vorgegebenen Dehnungen, unten die Spannungen, die die Tabelle daraus macht.
Größe
quer festgehalten
quer frei
reiner Schub
\(\varepsilon_{xx}\)
1 · 10⁻⁴
1 · 10⁻⁴
0 · 10⁻⁴
\(\varepsilon_{yy}\)
0 · 10⁻⁴
−0,3 · 10⁻⁴
0 · 10⁻⁴
\(\gamma_{xy}\)
0 · 10⁻⁴
0 · 10⁻⁴
1 · 10⁻⁴
\(\sigma_{xx}\) (MPa)
1,87
1,7
0
\(\sigma_{yy}\) (MPa)
0,56
0
0
\(\tau_{xy}\) (MPa)
0
0
0,654
Deutung unter der Tabelle. Die erste Spalte überrascht: Obwohl nur in \(x\) gezogen wird, entsteht auch quer eine Spannung. Das muss so sein — wer die Querrichtung am Einschnüren hindert, muss sie festhalten, und dieses Festhalten ist eine Spannung. Genau deshalb steht vorn der Faktor \(E/(1-\nu^{2})\): längs gezogen und quer eingespannt ist ein Material steifer als frei. Die zweite Spalte lässt die Querrichtung einschnüren, um \(\nu\,\varepsilon_{xx}\) — dort wird \(\sigma_{yy}\) genau null, und \(\sigma_{xx}\) ist wieder \(E\,\varepsilon_{xx}\), das eindimensionale Hookesche Gesetz vom Kapitelanfang. Die Tabelle enthält es also als Sonderfall. Die dritte Spalte zeigt den Schub allein: Er erzeugt nur \(\tau_{xy}\), und zwar mit dem Schubmodul \(G = E/\bigl(2(1+\nu)\bigr)\), hier gut 6,5 GPa.
Damit ist der Baukasten für die Fläche vollständig: drei Dehnungen, drei Spannungen, neun Einträge dazwischen, zwei Materialzahlen. Wo die drei Dehnungen im Knochen herkommen — nämlich aus den Verschiebungen der Ecken eines Dreiecks —, ist die Frage von Kapitel 10; wie man aus den drei Spannungen eine einzige Farbe je Ort macht, die von Kapitel 15.
6.8 Wo die Gerade sich krümmt: das Fettpolster
Das ganze Kapitel behandelt die Materialien linear — \(\sigma = E\,\varepsilon\) ist eine Gerade. Das ist eine beschlossene Vereinfachung; reale Gewebe sind nichtlinear, viskoelastisch und anisotrop. Am Fettpolster wird der Preis dieser Vereinfachung schon bei mäßiger Last sichtbar: Es ist stark nichtlinear, gibt zuerst leicht nach und wird mit zunehmender Stauchung steifer. Ein einzelner E-Modul kann eine gekrümmte Kurve nicht beschreiben — er gilt nur als Sekante an einem festgelegten Betriebspunkt.
Der Fettmodul-Regler zeigt zunächst das lineare Ersatzmodell: dieselbe Spannung auf eine Säule Fett und eine Säule Knochen.
WichtigVorhersage-Punkt
Bevor du schiebst: Der Regler ändert den (Sekanten-)E-Modul des Fetts (Faktor um 1 MPa) bei fest vorgegebener Spannung. Um wie viel weniger staucht sich die Fettsäule, wenn du sie steifer stellst — und ändert sich die (winzige) Dehnung des Knochens daneben überhaupt? Lege dich fest.
Deutung. Stellt man das Fett steifer, staucht es sich weniger — aber die Dehnung des Knochens bleibt, was sie war: Sie hängt allein am Knochen-Modul und an der vorgegebenen Spannung, nicht am Fett. Die Kernaussage (der Knochen dehnt sich um Größenordnungen weniger) hängt nicht daran, welchen Wert im Streubereich das Fett gerade hat.
Aber wie linear ist das Fett wirklich? Um das zu zeigen, brauchen wir eine gekrümmte Kurve. Wir wählen die einfache Form \(\sigma(\varepsilon) =
a\,(e^{b\varepsilon} - 1)\) und legen ihre zwei Konstanten durch zwei Punkte aus dem Zahlenanhang fest: den flachen Anstieg bei kleiner Last (Tangentenmodul rund \(30\,\text{kPa}\)) und den Sekantenmodul 1 MPa am Betriebspunkt \(\varepsilon = 50\,\%\). Daraus folgen \(a \approx 2{,}91\,\text{kPa}\) und \(b \approx 10{,}3\); mehr braucht man von der Kurve nicht zu wissen. Wie die zwei Zahlen aus den Ankern bestimmt werden, ist Rechenwerk und kein Lehrstoff dieses Kapitels — der folgende Kasten hält es zum Nachlesen bereit und stellt außerdem die Kurve, ihre Umkehrung \(\varepsilon(\sigma)\), den Tangenten- und den Sekantenmodul bereit:
Rechenwerk: Kennwerte, Kurve und Umkehrung des Fettmodells
import mathdef fett_parameter():"""a, b der Kurve σ(ε)=a·(exp(b·ε)−1), festgelegt durch E₀ und Sekantenmodul.""" e_klein =3*10.0# kPa, Tangentenmodul kleine Last (3G) dehnung_betrieb =0.5# Betriebspunkt (Kanon) sekantenmodul =1000.0# kPa = 1 MPa (Kanon) ziel = (sekantenmodul * dehnung_betrieb) / e_klein lo, hi =1e-6, 50.0for _ inrange(200): mid =0.5* (lo + hi)if (math.exp(mid * dehnung_betrieb) -1) / mid < ziel: lo = midelse: hi = mid b =0.5* (lo + hi)return {"a": e_klein / b, "b": b, "e_klein": e_klein,"dehnung_betrieb": dehnung_betrieb, "sekantenmodul": sekantenmodul}def fett_spannung(dehnung): p = fett_parameter()return p["a"] * (math.exp(p["b"] * dehnung) -1)def fett_dehnung(spannung): p = fett_parameter() arg =1+ spannung / p["a"]ifnot arg >0:raiseValueError(f"Spannung außerhalb des Fettmodells: {spannung}")return math.log(arg) / p["b"]def fett_tangent(dehnung): p = fett_parameter()return p["a"] * p["b"] * math.exp(p["b"] * dehnung)def fett_sekante(dehnung):if dehnung ==0:return fett_parameter()["e_klein"]return fett_spannung(dehnung) / dehnung
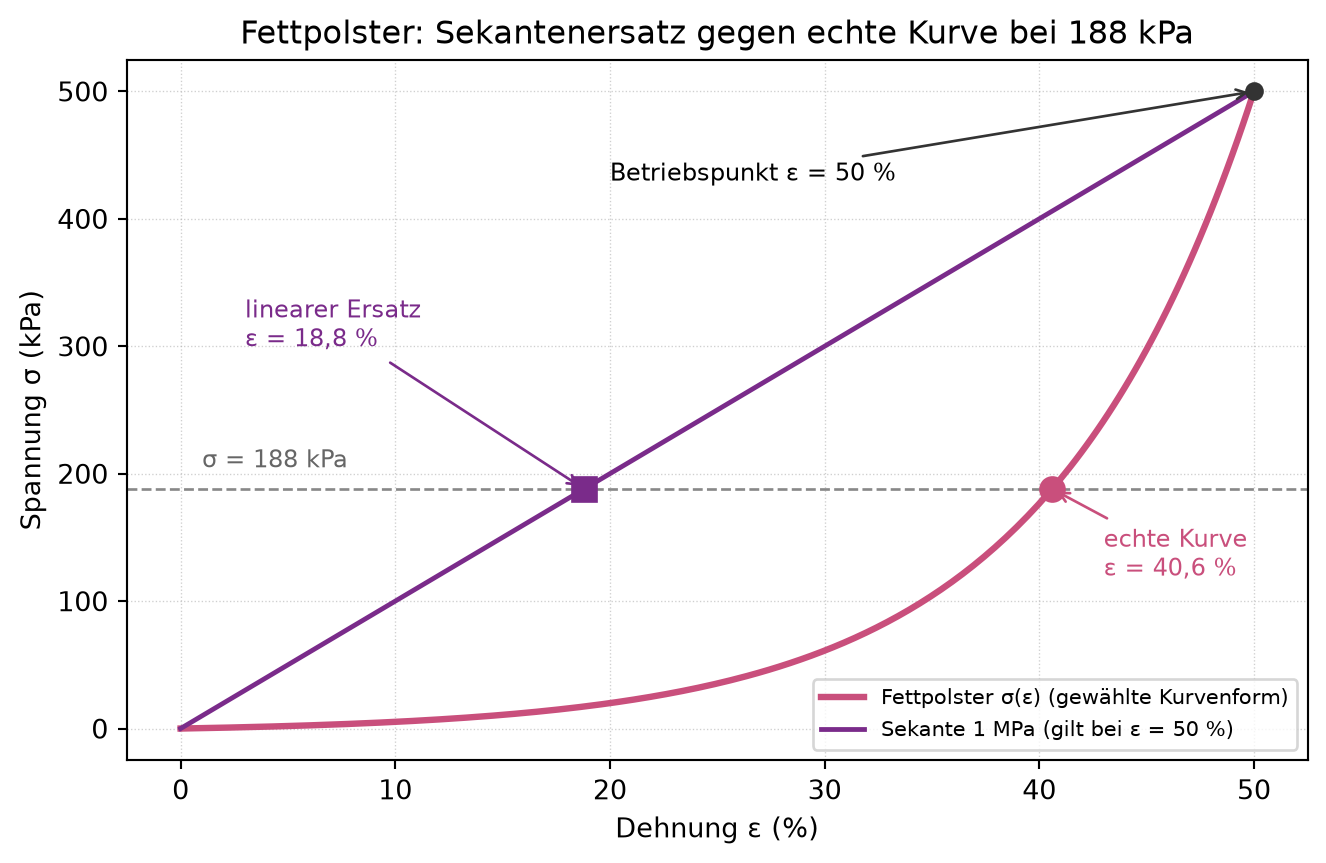
Deutung. Die Kurve trifft damit beide Vorgaben genau: Ihre Sekante zum Betriebspunkt hat die Steigung 1 MPa, ihre Anfangssteigung 30 kPa. Weil die Form gewählt und nicht aus Messungen abgeleitet ist, gilt sie nur als didaktische Illustration — viele Kurven träfen dieselben beiden Anker. Abbildung 6.6 stellt sie dem linearen Sekantenersatz gegenüber, am selben Druck 188 kPa.
Abbildung 6.6: Fettpolster: die gewählte nichtlineare Kurve σ(ε) = a·(exp(b·ε) − 1) gegen den linearen Sekantenersatz, beide am Druck 188 kPa. Die violette Sekante (Steigung 1 MPa, Zahlenanhang) trifft die Kurve exakt am Betriebspunkt ε = 50 %, für den sie kalibriert ist. An jedem anderen Punkt weichen beide ab: Bei 188 kPa liest der lineare Ersatz ε = 18,8 % ab (Quadrat), die Kurve dagegen ε = 40,6 % (Kreis). Ein Sekantenmodul ist ein Ein-Punkt-Ersatz — außerhalb seines Punktes unterschätzt er hier die Dehnung um mehr als das Doppelte.
Deutung. Die Kurve beginnt flach (Tangentenmodul rund 30 kPa) und wird steil (am Betriebspunkt über 5 MPa). Der Wert „1 MPa“ aus dem Zahlenanhang ist keines von beiden, sondern die Steigung der Sekante vom Ursprung bis zur 50-Prozent-Marke, für die sie kalibriert ist. Genau dort treffen sich lineares Ersatzmodell und Kurve; überall sonst laufen sie auseinander. Bei 188 kPa liest der lineare Ersatz 18,8 % ab, die Kurve 40,6 % — mehr als das Doppelte. Ein Sekantenmodul ist ein Ein-Punkt-Ersatz: brauchbar am kalibrierten Punkt, außer ihm mit Vorsicht zu genießen. Das lineare Ersatzmodell ist die bewusste Vereinfachung, mit der das Buch rechnet.
WarnungEin E-Modul ist keine Naturkonstante
Vermutung:„Knochen hat einen festen E-Modul, den schlägt man in der Tabelle nach — ein Materialwert wie die Lichtgeschwindigkeit.”
Warum sie naheliegt: In der Formel \(\sigma = E\,\varepsilon\) steht \(E\) wie eine feste Zahl, und für einen Werkstoff wie einen bestimmten Baustahl ändert sich sein E-Modul kaum, gleich welcher Träger.
Was stattdessen gilt: Biologisches Gewebe hat nicht den einen festen Wert. Der E-Modul der Spongiosa hängt über das Morgan-Gesetz \(E = 6{,}85
\cdot\rho_\text{app}^{1{,}49}\) (\(E\) in GPa, \(\rho_\text{app}\) in g/cm³, Zahlenanhang) von der Dichte ab — und die Dichte ist selbst Ergebnis des Umbaus (Teil VI), also veränderlich. Das Fettpolster ist sogar nichtlinear; sein „1 MPa“ ist ein Sekantenwert an einem festgelegten Betriebspunkt, kein Naturwert. Und schon zwischen den Geweben der einen Ferse spannt \(E\) über vier Zehnerpotenzen. Die Streuung ist deshalb Teil der Aussage, keine Messungenauigkeit — und der Grund, warum dieses Buch sie zum Regler macht, statt eine Zahl zu behaupten.
Zum Selberprobieren steht dieselbe Rechnung als editierbare Zelle bereit. Sie benutzt dieselbe Formel wie oben, \(\varepsilon = \sigma/E\), und dieselbe Materialliste, und zeichnet die Dehnung der vier Materialien unter demselben Druck 188 kPa als liegende Balken — auf einer logarithmischen Achse, weil sonst nur der Fettbalken zu sehen wäre. Ändere in der Liste einen E-Wert oder trage ein fünftes Material ein (etwa Kork mit \(E \approx 10\,\text{MPa}\)) und sieh zu, wie weit sein Balken springt.
Deutung. Die Balken stehen für jedes Material bei derselben Dehnung wie im Bild weiter oben: vom Knochen (gut ein Tausendstel Prozent) bis zum Fett (rund 19 % im linearen Ersatz) — so weit gespreizt, dass die Achse logarithmisch sein muss. Ändere ein \(E\), und der zugehörige Balken wandert umgekehrt proportional: doppelt so steif heißt halb so lang. Mehr sagt \(\varepsilon = \sigma/E\) nicht.
Eines bleibt am Ende offen, und es ist der Schritt in den nächsten Teil des Buches. Jede Säule dieses Kapitels hatte eine Spannung: eine Kraft, eine Fläche, eine Zahl. Im Knochen ist das anders. Dort trägt jeder Punkt seine eigenen drei Spannungen, dicht am Rand andere als in der Mitte, unter der Achillessehne andere als unter dem Boden — die Spannung ist dort ein Feld. Wie ein solches Feld von Punkt zu Punkt zusammenhängt, welche Bedingung es erfüllen muss und wie man es ausrechnet, ist die Frage der nächsten drei Kapitel.
Übungen
Ü 6.1 (Verstehen). Der Zahlenanhang nennt das Körpergewicht der Läuferin (736 N) und den Fersendruck beim ruhigen Stehen (139 kPa) — beide gehören zum selben, statischen Belastungszustand. (a) Welche Auflagefläche steckt hinter diesem Druck (bei angenommener gleichmäßiger Verteilung)? (b) Wie weit staucht dieselbe Spannung den kortikalen Knochen (\(E = 17\,\text{GPa}\))?
HinweisMusterlösung zu Ü 6.1
Aus \(\sigma = F/A\) folgt \(A = F/\sigma = 736\,\text{N} / (139\,000\,\text{Pa})
\approx 5{,}29\cdot 10^{-3}\,\text{m}^2 = 52{,}9\,\text{cm}^2\) — etwa eine Handteller-Auflage (effektive Fläche bei gleichmäßiger Druckverteilung). (b) Mit \(\varepsilon = \sigma/E = 139\,000\,\text{Pa} / (17\cdot 10^{9}\,\text{Pa})
\approx 8{,}2\cdot 10^{-6}\), also knapp ein Tausendstel Prozent. Der Knochen gibt praktisch nicht nach.
Ü 6.2 (Verändern). Öffne den Fettmodul-Regler und fahre den ganzen Streubereich ab (Faktor 0,3 bis 3). Bleibt die Kernaussage — der Knochen dehnt sich um Größenordnungen weniger als das Fett — über den ganzen Bereich bestehen? Was sagt das über die Empfindlichkeit des Ergebnisses gegenüber der Streuung des Fett-Moduls?
HinweisMusterlösung zu Ü 6.2
Ja. Die Fettdehnung (im linearen Ersatz) wandert mit dem Faktor — von rund 63 % bei weichem bis etwa 6 % bei dreifach steifem Fett —, aber die Knochendehnung bleibt bei gut \(0{,}001\,\%\): Sie hängt allein am Knochen-Modul und an der vorgegebenen Spannung. Die Kernaussage ist gegenüber der Streuung des Fett-Moduls unempfindlich: Man muss den Fettwert nicht genau kennen, um die Ordnung der Steifigkeiten richtig zu haben. Genau dafür ist der Streubreiten-Regler da.
Ü 6.3 (Übertragen). Das Morgan-Gesetz \(E = 6{,}85\cdot\rho_\text{app}^{1{,}49}\) (\(E\) in GPa, \(\rho_\text{app}\) in g/cm³) verbindet Dichte und E-Modul der Spongiosa. Begründe, warum man es nicht bis zum kortikalen Knochen (17 GPa) hochrechnen darf.
HinweisMusterlösung zu Ü 6.3
Das Gesetz ist an trabekulärem Knochen mit Scheindichten von etwa 0,26 bis 0,75 g/cm³ belegt (Zahlenanhang); der Reglerbereich 0,2–1,0 ist schon eine Modellstreckung. Kortikaler Knochen ist ein anderes Gewebe (dichte, kompakte Struktur statt Trabekelwerk), kein bloß dichterer Spongiosa-Wert. Eine Extrapolation über den belegten Bereich hinaus setzt voraus, dass derselbe Zusammenhang weiter gilt — das ist nicht gezeigt und führt in die Irre. Gültigkeitsbereiche gehören zu einer Formel dazu.
Roter Faden
Wo kam das schon vor, wo kommt es wieder? Dieses Kapitel hat die Federsteifigkeit\(k\) aus Kapitel 4 vom Bauteil gelöst und als \(k = E\,A/L\) ins Materialgesetz \(\sigma = E\,\varepsilon\) übersetzt; die Kräfte aus Kapitel 2 erzeugen jetzt Spannungen. Aus \(E\) und \(\nu\) ist außerdem die \(3\times3\)-Materialtabelle des ebenen Spannungszustands geworden, die drei Dehnungen in drei Spannungen übersetzt. Vor: Der dichteabhängige E-Modul (Morgan-Gesetz) ist der Motor des Umbaus (Kapitel 16 bis 18); die Materialtabelle trägt den Schub in das Gleichgewicht von Kapitel 8 und steckt als \(C\) in der Elementsteifigkeitsmatrix, die Kapitel 10 aus Dreiecken zusammensetzt; die Vorzeichenregel „Zug positiv“ entscheidet in Kapitel 15, wo im Fersenbein gezogen und wo gedrückt wird; die elastische Bettung der Einlage (Kapitel 12) nutzt die Einlagen-Moduln und die fast inkompressible Querdehnung, und die Nichtlinearität des Fettpolsters bleibt die bewusste Vereinfachung, an die Kapitel 13 erinnert, wenn es fragt, wie weit man einem bunten Bild trauen darf.
Was dieses Kapitel NICHT tut
Es entwickelt keine vollständige Elastizitätstheorie mit Spannungs- und Dehnungstensoren, keine Anisotropie — echte Trabekel haben eine Vorzugsrichtung, die hier bewusst weggelassen ist —, keine Viskoelastizität (das zeitabhängige Kriechen und Relaxieren des Gewebes) und keine Plastizität oder Bruch. Es bleibt bei der linearen, isotropen Elastizität mit den zwei Kennwerten \(E\) und \(\nu\). Die Materialtabelle des ebenen Spannungszustands steht dabei als Zahlenschema da, ohne Tensorrechnung dahinter, und sie gilt für eine Ebene — was quer zur Zeichenebene geschieht, bleibt außen vor. Das Fettpolster wird als nichtlinear gezeigt, im Modell aber durch seinen Sekantenmodul an einem festen Betriebspunkt ersetzt — eine Vereinfachung, die das Kapitel benennt und begründet, statt sie zu verschweigen.